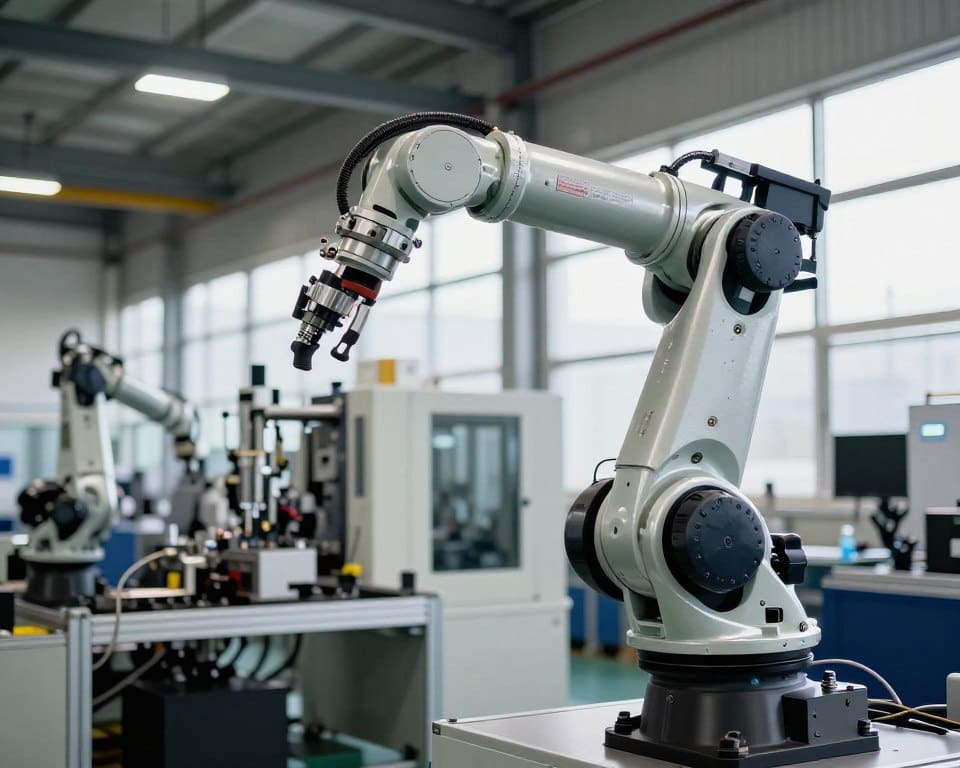

Een industriële robotarm voert vaste of wisselende taken automatisch uit. Via meerdere bewegingsassen verplaatst hij onderdelen, gereedschap of producten met hoge snelheid en precisie. Zo ondersteunt robotica in de productie processen waarin herhaling, kracht of nauwkeurigheid centraal staat.
De robotarm werkt samen met een besturing, sensoren, grijpers en productiesoftware. Deze onderdelen bepalen welke beweging nodig is en controleren het resultaat. Bij industriële automatisering kan de robot daardoor snel reageren op veranderingen in de productielijn.
Slimme automatisering helpt je om de productiecapaciteit te verhogen en de kwaliteit constant te houden. Ook neemt de kans op stilstand af. Medewerkers krijgen bovendien meer ruimte voor taken die inzicht, overleg en vakkennis vragen.
Wat is een industriële robotarm en hoe werkt deze?
Een industriële robotarm voert vaste taken snel en nauwkeurig uit. Je vindt zo’n arm in productie, assemblage en magazijnen. De robot ontvangt een opdracht en zet die om in een reeks gecontroleerde bewegingen.
De belangrijkste onderdelen van een robotarm
De basis bestaat uit een mechanische arm met gewrichten, motoren en aandrijvingen. Encoders meten de stand van elk gewricht. De controller verwerkt deze informatie en bewaakt de beweging.
Het aantal robotassen bepaalt hoeveel richtingen de arm kan bewegen. Een model met vier assen voert eenvoudige handelingen uit. Een robot met zes assen beweegt flexibeler rond een product. Zeven assen geven extra vrijheid in krappe werkruimtes.
Aan het uiteinde zit een gereedschap dat past bij de taak. Dat kan een lasbrander, zuignap of industriële grijper zijn. De juiste keuze hangt af van het gewicht, de vorm en het materiaal van het product.
De rol van software en robotbesturing
Met robotsoftware leg je de taak, volgorde en snelheid vast. De robotbesturing vertaalt deze programmaopdrachten naar exacte posities en bewegingen. De controller houdt rekening met snelheid, belasting en veiligheidsgrenzen.
Sensoren leveren tijdens het werk nieuwe informatie. Met sensortechnologie detecteert de robot onderdelen en merkt hij afwijkingen op. De besturing kan de beweging aanpassen wanneer een product verschoven ligt of extra kracht vraagt.
Van opdracht naar geautomatiseerde beweging
Je programmeert eerst de gewenste taak. De controller berekent het traject tussen de startpositie en het eindpunt. Daarbij controleert hij de stand van de robotassen en de beschikbare ruimte.
De aandrijvingen zetten de gewrichten in beweging. Encoders geven door of elke positie klopt. Aan het einde voert de industriële grijper of een ander gereedschap de bewerking uit.
Deze cyclus herhaalt zich bij elk product. De robotsoftware bewaakt de vaste volgorde. Sensorinformatie helpt de robot om veilig en nauwkeurig te blijven werken.
Welke soorten industriële robotarmen zijn er?
De soorten robotarmen verschillen in bereik, snelheid en bewegingsvrijheid. Elk type past bij andere producten en productielijnen. Wie meer leest over robotica in moderne fabricageprocessen, ziet hoe breed deze techniek wordt ingezet.
- Een knikarmrobot heeft meerdere draaipunten. Je gebruikt dit type voor lassen, assemblage, palletiseren en handling. Het grote bereik maakt de robot geschikt voor complexe bewegingen.
- Een SCARA robot werkt snel in horizontale richting. Dit type past goed bij assemblage, schroeven en pick-and-place-taken. De robot neemt weinig ruimte in en voert korte cycli nauwkeurig uit.
- Een cartesiaanse robot beweegt over lineaire assen. Daardoor blijft de beweging voorspelbaar binnen een rechthoekig werkgebied. Dit systeem is geschikt voor nauwkeurige handling, doseren en 3D-printen.
- Een delta robot is gebouwd voor hoge snelheid. De lichte constructie maakt dit type sterk in sorteer- en verpakkingsprocessen. Vooral kleine, lichte producten kunnen snel worden verplaatst.
- Een collaboratieve robot, vaak cobot genoemd, werkt onder bepaalde voorwaarden naast medewerkers. Sensoren bewaken de omgeving en kunnen de beweging vertragen of stoppen. Zo ontstaat ruimte voor taken waarin menselijk inzicht en robotprecisie elkaar aanvullen.
Bij je keuze kijk je naar het draagvermogen en het bereik. Snelheid, nauwkeurigheid en beschikbare werkruimte tellen mee. Controleer ook de gewenste cyclustijd en de aard van het product. Een breekbaar product vraagt om een andere grijper en beweging dan een zware metalen component.
Let per toepassing op de manier waarop de robot wordt geplaatst. Een knikarmrobot biedt veel bewegingsvrijheid, terwijl een cartesiaanse robot een vast werkgebied volgt. Een cobot vraagt extra aandacht voor risicoanalyse, sensoren en de samenwerking met medewerkers.
Toepassingen en voordelen van robotautomatisering in je productie
Met robotautomatisering voer je terugkerende productietaken nauwkeurig uit. Een industriële robotarm kan onderdelen oppakken, bewerken, verplaatsen en controleren. Je kiest de bewegingen op basis van het product, de lijnsnelheid en de gewenste capaciteit.
Industriële robotarm voor assemblage en handling
Bij geautomatiseerde assemblage positioneert de robot onderdelen volgens een vast patroon. Hij kan schroeven, lijmen en kleine componenten plaatsen. Pick-and-place-taken verlopen snel en met een vaste nauwkeurigheid.
Voor robot handling verplaatst de arm producten tussen machines, transportbanden en werkstations. Je kunt de robot inzetten voor verpakken, palletiseren, lassen en machinebelading. Een grijper, lasbrander of doseerkop maakt de robot geschikt voor verschillende processen.
De robotarm blijft tijdens lange productieruns hetzelfde werkritme volgen. Sensoren en camerasystemen helpen bij de controle van positie, vorm en afwerking. Zo kun je afwijkingen eerder signaleren.
Hogere productiviteit en constante kwaliteit
Een geautomatiseerde werkstap verkort vaak de cyclustijd. Je verhoogt de output zonder dat medewerkers voortdurend dezelfde handeling uitvoeren. De robot werkt met een stabiele snelheid en neemt minder pauzes dan een handmatige lijn.
Een vaste beweging beperkt fouten, beschadigingen en materiaalverlies. Dat ondersteunt een constante productiekwaliteit bij kleine series en grote volumes. Je kunt procesgegevens gebruiken om instellingen te bewaken en onderhoud beter te plannen.
- meer output per productiedag;
- minder fouten bij herhaalde taken;
- kortere cyclustijden;
- minder fysieke belasting voor medewerkers.
Medewerkers krijgen ruimte voor controle, onderhoud en procesverbetering. Hun ervaring blijft belangrijk bij het instellen en bewaken van de installatie.
Veiligheid en samenwerking tussen mens en robot
Voor je een robotarm gebruikt, beoordeel je de risico’s volgens geldende Nederlandse en Europese voorschriften. De maatregelen passen bij de robot, het gereedschap, het product en de werkomgeving.
Afscherming, veiligheidslaserscanners, noodstoppen en veilige snelheden beperken het risico op letsel. Duidelijke werkzones maken zichtbaar waar mensen en machines mogen werken. Je legt procedures vast voor onderhoud, storingen en omstellen.
Een cobot in de fabriek werkt alleen veilig na een volledige validatie. Je test de samenwerking met het gereedschap, het product en alle bewegingen. De gekozen snelheid, kracht en afstand moeten passen bij de werkplek en de taak.
Waar let je op bij de keuze en implementatie van een robotarm?
Begin bij de taak wanneer je een robotarm kiest. Breng productafmetingen, gewicht, grijppunten, nauwkeurigheid, cyclustijd en productievolume in kaart. Controleer daarna het bereik, draagvermogen, aantal assen en de beschikbare vloeroppervlakte.
Kijk ook naar de aansluiting op vision systemen, machines en je bestaande besturing. Een goede robotintegratie voorkomt onnodige aanpassingen. Met passend automatiseringsadvies ontdek je welke grijper, software en robotcel bij je proces passen.
Bereken de totale investering, dus niet alleen de prijs van de robot. Neem ook veiligheid, engineering, programmering, installatie, opleiding, onderhoud en stilstand mee. Een haalbaarheidsanalyse of pilot laat zien of de techniek werkt en welk rendement van automatisering haalbaar is.
Let tot slot op CE-conformiteit, een actuele risicobeoordeling en duidelijke operatorinstructies. Plan preventief onderhoud, reserveonderdelen en cybersecurity vanaf het begin. Test de processen stap voor stap, betrek medewerkers, meet de prestaties en verbeter de robotcel tijdens de implementatie. Zo blijft ook het onderhoud robotarm overzichtelijk en beheersbaar.